
Introducción
En el diseño una propulsión diésel-eléctrica para una embarcación oceánica, la elección del sistema de propulsión constituye una de las decisiones de mayor importancia. No se trata solamente de seleccionar un motor con potencia suficiente para impulsar el casco, sino de encontrar una solución que permita alcanzar las prestaciones previstas, garantice una autonomía adecuada y resulte compatible con las características constructivas y operativas de la embarcación.
En nuestro proyecto de diseño de un velero oceánico, hemos llegado al momento de analizar una alternativa diferente de la propulsión convencional: un sistema diésel-eléctrico que utiliza dos motores eléctricos integrados en propulsores tipo POD.
Esta configuración plantea una serie de cuestiones interesantes desde el punto de vista de la ingeniería naval. ¿Qué ventajas ofrece frente a una transmisión mecánica tradicional? ¿Por qué utilizar dos propulsores en lugar de uno? ¿Qué potencia deben desarrollar los motores eléctricos? ¿Qué características presentan los equipos comerciales disponibles? Y, finalmente, ¿cómo debemos dimensionar el sistema de generación eléctrica que alimentará los propulsores?
Para responder estas preguntas, vamos a estudiar dos alternativas comerciales: los equipos de JOOOL y Kumpen. El propósito es determinar si sus características técnicas permiten satisfacer las necesidades de nuestro proyecto y establecer las bases para completar el dimensionamiento del sistema de propulsión.
Como en los demás capítulos de esta serie, no pretendemos elegir componentes simplemente porque estén disponibles en el mercado. Nuestro objetivo es comprender su funcionamiento, analizar sus características y justificar técnicamente cada decisión.
Características principales de nuestro velero oceánico
Antes de comenzar con la selección de los equipos, debemos recordar algunas características fundamentales de la embarcación que estamos diseñando.
Se trata de un velero oceánico monocasco, concebido con una configuración particular que prescinde de una quilla tradicional pesada y utiliza flotadores laterales retráctiles como parte de su sistema de estabilidad y recuperación.
Entre sus principales dimensiones y características se encuentran:
- Eslora total aproximada: 15 metros.
- Eslora en la flotación: 14,75 metros.
- Manga máxima: 4,44 metros.
- Calado de diseño: 0,86 metros.
- Desplazamiento aproximado: 20 toneladas.
Para el análisis de la propulsión hemos establecido una velocidad de referencia de 9 nudos.
Esta velocidad no representa necesariamente la velocidad máxima que pretendemos alcanzar, sino un régimen de navegación que consideramos apropiado para evaluar las necesidades de propulsión auxiliar de nuestro velero.
A partir de los cálculos de resistencia al avance realizados anteriormente, hemos obtenido una resistencia total aproximada de 14 kN a esa velocidad.
Recordemos que un nudo equivale a una milla náutica por hora. Por lo tanto:
9 nudos = 4,63 m/s.
Con estos valores podemos calcular la potencia efectiva necesaria para vencer la resistencia del casco:
PE = R × V
Donde:
- PE: potencia efectiva.
- R: resistencia total al avance.
- V: velocidad de navegación.
Reemplazando:
PE = 14.000 × 4,63 ≈ 64,8 kW
Este resultado representa la potencia efectiva que debe transmitirse al agua para vencer la resistencia total de la embarcación a 9 nudos.
Es importante aclarar que esta no es todavía la potencia eléctrica que deberán consumir los motores, ni mucho menos la potencia que deberá desarrollar el motor diésel. Para llegar a esos valores tendremos que considerar los rendimientos de las hélices, los motores eléctricos, los controladores, los sistemas de distribución y los equipos de generación.
Este punto es fundamental para comprender por qué el dimensionamiento de una propulsión diésel-eléctrica requiere analizar toda la cadena energética.
¿Cómo funciona un sistema de propulsión diésel-eléctrico?
En una instalación convencional, el motor diésel transmite su potencia mecánica a una caja reductora y posteriormente al eje de la hélice.
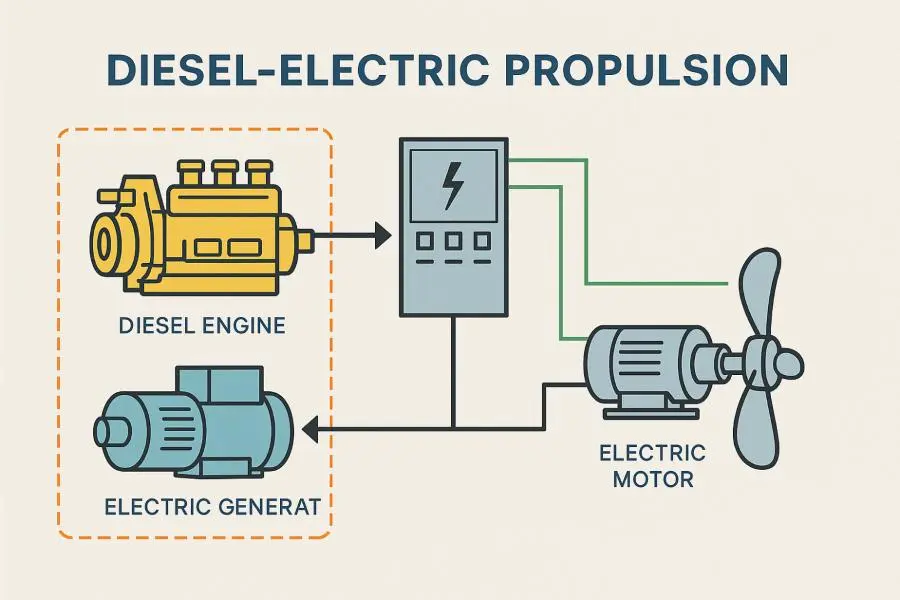
En cambio, en un sistema diésel-eléctrico, el motor diésel no acciona directamente las hélices. Su función consiste en impulsar un generador que transforma la energía mecánica en energía eléctrica.
Esta energía alimenta los motores eléctricos encargados de impulsar la embarcación.
De manera simplificada, podemos representar el sistema de la siguiente forma:
Motor diésel → Generador eléctrico → Conversión y distribución eléctrica → Controladores → Motores eléctricos → Hélices.
Cada componente cumple una función específica.
Motor diésel
Es la fuente primaria de energía mecánica. Su potencia debe ser suficiente para accionar el generador y abastecer los consumos eléctricos del sistema de propulsión, considerando también las pérdidas correspondientes.
Generador eléctrico
Transforma la energía mecánica entregada por el motor diésel en energía eléctrica.
Podemos utilizar un generador de corriente alterna, una solución habitual en instalaciones de generación eléctrica de mayor potencia.
Rectificador
Cuando utilizamos motores eléctricos de corriente continua o una arquitectura de alimentación mediante un bus de corriente continua, necesitamos convertir la corriente alterna generada en corriente continua.
Esta conversión se realiza mediante un rectificador electrónico.
Sistema de control y distribución
Se encarga de administrar la energía eléctrica y regular el funcionamiento de los motores propulsores.
Incluye los equipos electrónicos de potencia, protecciones, conexiones y elementos necesarios para distribuir la energía.
Motores eléctricos
Finalmente, los motores transforman la energía eléctrica en energía mecánica, proporcionando el par necesario para hacer girar las hélices.
En nuestra propuesta, estos motores están integrados en dos unidades propulsoras tipo POD.
¿Por qué elegimos dos propulsores eléctricos?
Una de las primeras decisiones que debemos justificar es la utilización de dos unidades propulsoras.
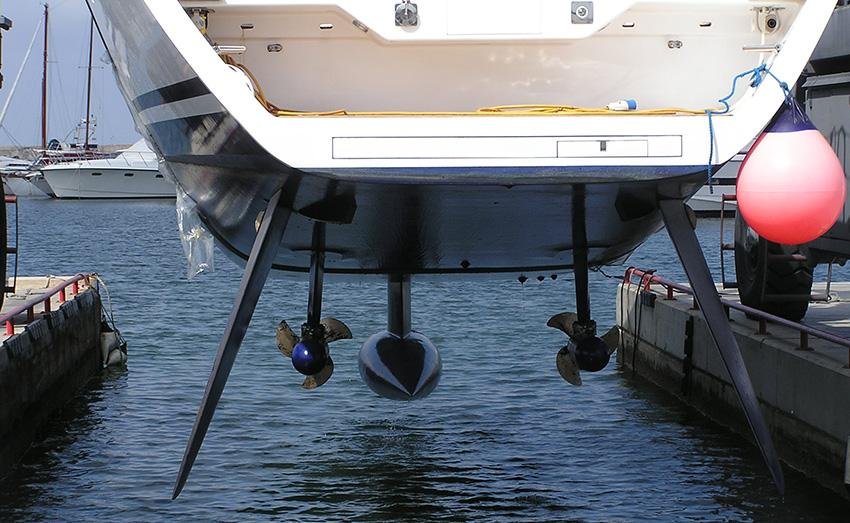
Nuestro velero tiene una eslora cercana a los 15 metros y un desplazamiento aproximado de 20 toneladas. Para una embarcación de estas dimensiones, una configuración con dos propulsores puede ofrecer algunas ventajas operativas interesantes.
En primer lugar, permite distribuir el empuje entre dos unidades independientes.
Si consideramos una distribución simétrica, cada propulsor deberá proporcionar aproximadamente la mitad del empuje total requerido para vencer la resistencia al avance.
En nuestro caso, tomando como referencia los 14 kN de resistencia total, la distribución idealizada sería de aproximadamente 7 kN por propulsor.
Esta distribución deberá verificarse posteriormente mediante el análisis de las condiciones reales de funcionamiento de cada hélice y su interacción con el casco.
Otra ventaja importante es la posibilidad de disponer de empuje diferencial.
Al accionar los dos propulsores de manera independiente, podemos generar diferencias de empuje entre ambas bandas, lo que puede contribuir a mejorar la maniobrabilidad durante las operaciones a baja velocidad.
También debemos considerar la redundancia funcional. La existencia de dos unidades propulsoras permite conservar cierta capacidad de maniobra ante una eventual avería de uno de los equipos, aunque la embarcación no podrá mantener necesariamente las mismas prestaciones previstas para el funcionamiento conjunto.
Por otra parte, la utilización de dos propulsores requiere una instalación eléctrica más compleja, con sus correspondientes controladores, protecciones y sistemas de distribución.
Tampoco debemos olvidar que dos unidades pueden incrementar el peso, el costo de adquisición y las necesidades de mantenimiento.
Por lo tanto, no estamos afirmando que dos propulsores sean siempre mejores que uno. En nuestro proyecto, la decisión responde a una combinación de criterios de distribución del empuje, maniobrabilidad y arquitectura general de la embarcación.
Los propulsores eléctricos tipo POD
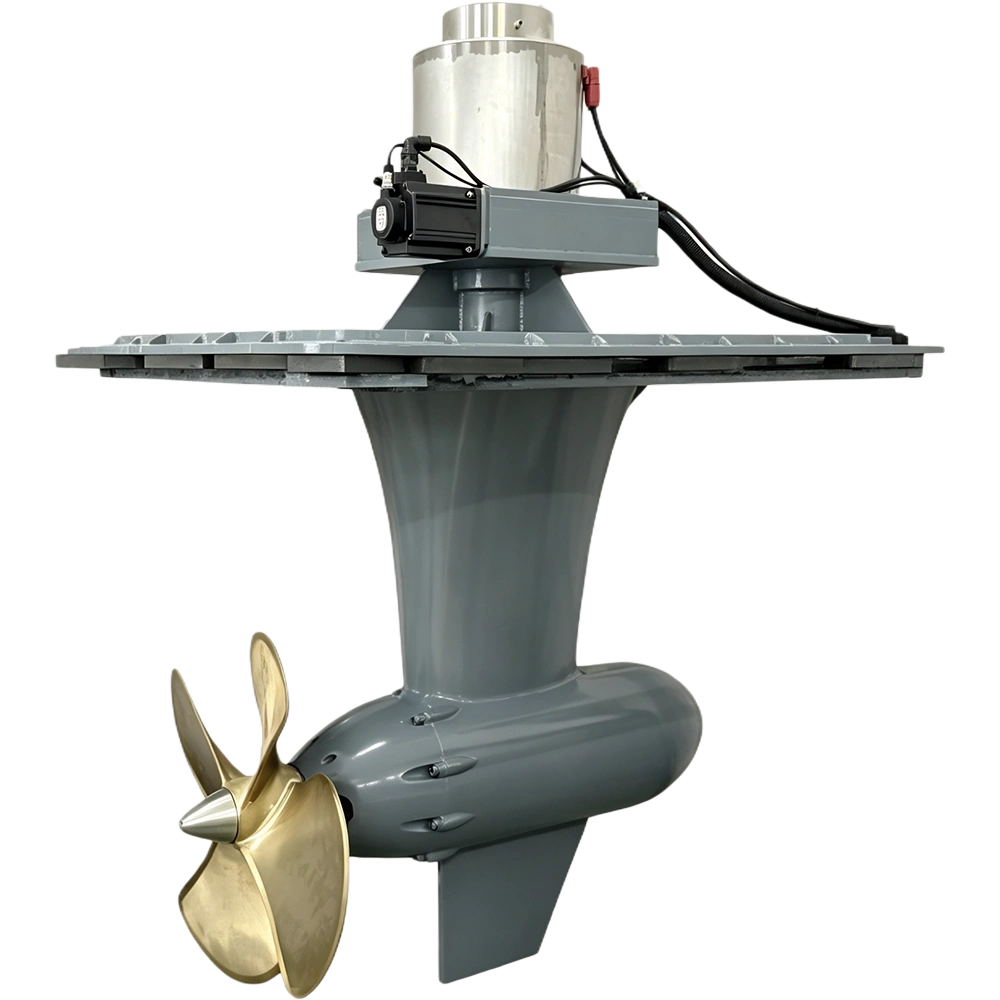
Los sistemas de propulsión tipo POD integran el motor eléctrico y la hélice en una misma unidad propulsora.
A diferencia de una instalación convencional, no necesitan transmitir la potencia mediante un eje de propulsión largo que atraviese el casco desde el compartimiento del motor hasta la hélice.
Esta característica permite simplificar determinados elementos de la transmisión mecánica y ofrece mayor libertad para distribuir los componentes de la instalación.
<em>Los propulsores tipo POD constituyen una alternativa especialmente interesante para embarcaciones que utilizan sistemas de propulsión eléctrica.</em>
En nuestro caso, estamos evaluando dos equipos comerciales que presentan características diferentes.
La primera alternativa corresponde a JOOOL, fabricante que ofrece distintas configuraciones de propulsores eléctricos integrados.
La segunda alternativa corresponde a Kumpen, que dispone de su línea DC Series Electric Pod Drive.
Veamos sus principales características.
Alternativa A: propulsores eléctricos JOOOL
JOOOL ofrece diferentes modelos de propulsores eléctricos integrados.
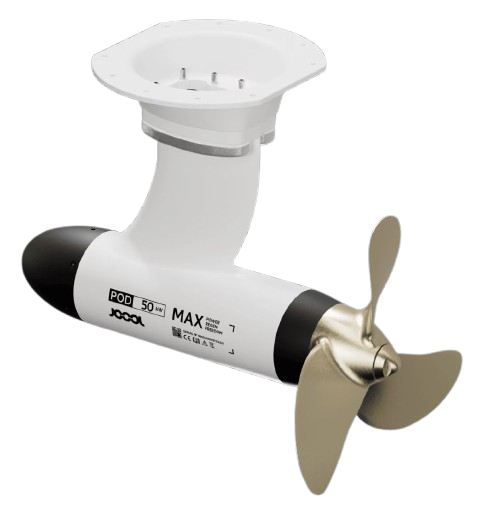
Para nuestro análisis hemos considerado especialmente el modelo PowerPOD50.
Este equipo presenta las siguientes características principales, de acuerdo con la información comercial y técnica consultada:
- Potencia nominal: 50 kW.
- Par motor máximo declarado: 500 Nm.
- Velocidad de giro: 1.100 rpm.
- Hélice de referencia: 26 pulgadas.
- Transmisión mecánica: rendimiento declarado del 96 %.
Uno de los aspectos interesantes de este equipo es la forma en que desarrolla el par motor.
Según la información disponible, el motor puede proporcionar un par elevado desde bajas revoluciones, manteniendo una característica de par prácticamente constante hasta alcanzar el límite correspondiente a su régimen de funcionamiento.
Posteriormente, la potencia aumenta con la velocidad de giro hasta alcanzar su valor nominal.
Esta característica resulta interesante para aplicaciones marinas porque permite disponer de un elevado par motor desde bajas revoluciones.
Otro aspecto que debemos considerar es la hélice utilizada.
La información comercial de JOOOL muestra configuraciones con hélices de tres palas. Para nuestro análisis es importante conocer si existen otras alternativas de hélices disponibles y qué posibilidades de adaptación ofrece el fabricante.
También debemos destacar que JOOOL presenta el PowerPOD50 como un equipo destinado a embarcaciones monocasco de aproximadamente 55 pies hasta más de 65 pies de eslora, y también a multicascos de dimensiones similares.
Nuestro velero, con aproximadamente 49 pies de eslora, se encuentra por debajo de ese intervalo de referencia.
Esto no significa automáticamente que el equipo resulte inadecuado. Sin embargo, nos obliga a estudiar cuidadosamente las condiciones de funcionamiento y la compatibilidad entre el propulsor, la hélice y las características de nuestro casco.
Además, el fabricante ofrece una solución electrónica integrada denominada OneBox, que forma parte de la arquitectura de control y alimentación del sistema.
Este aspecto será importante cuando definamos la instalación eléctrica definitiva.
Alternativa B: propulsores eléctricos Kumpen
La segunda alternativa que hemos considerado corresponde a Kumpen, fabricante que ofrece una línea denominada DC Series Electric Pod Drive.
Dentro de esta familia encontramos equipos de diferentes potencias. Para nuestro análisis nos interesa particularmente la alternativa de 75 kW.
Entre sus características relevantes podemos mencionar:
- Potencia nominal considerada: 75 kW.
- Alimentación: corriente continua.
- Rango de tensión declarado: 300 a 800 V CC.
- Hélices de cuatro palas en las configuraciones consideradas.
- Rendimiento mecánico de transmisión declarado: 96 %.
Una diferencia importante respecto de la alternativa anterior es la potencia nominal disponible.
Mientras que el JOOOL PowerPOD50 entrega 50 kW, el modelo Kumpen DC75 ofrece 75 kW.
Esto representa una diferencia significativa que debemos evaluar en relación con las necesidades de nuestro velero.
Sin embargo, no debemos cometer el error de pensar que un motor de mayor potencia es necesariamente la mejor elección.
La potencia nominal es solamente uno de los parámetros que debemos considerar. También necesitamos conocer el par disponible, las curvas de funcionamiento, el régimen de giro, las características de la hélice y las condiciones de operación previstas.
En particular, resulta necesario obtener información más detallada sobre la curva de par y potencia del equipo Kumpen para poder establecer una comparación completa con el modelo de JOOOL.
También debemos verificar las posibilidades de integración eléctrica de cada equipo y las condiciones de funcionamiento de sus controladores.
Comparación entre JOOOL y Kumpen
A partir de la información técnica disponible, podemos realizar una primera comparación entre ambas alternativas.
| Característica | JOOOL PowerPOD50 | Kumpen DC75 |
| Potencia nominal | 50 kW | 75 kW |
| Par máximo informado | 500 Nm | Por confirmar |
| Régimen de referencia | 1.100 rpm | Por confirmar |
| Hélice considerada | 26 pulgadas | Según configuración |
| Número de palas observado | 3 | 4 |
| Alimentación | Según configuración OneBox | 300 – 800 V CC |
| Rendimiento mecánico declarado | 96 % | 96 % |
Debemos aclarar que esta tabla reúne los datos disponibles para nuestra evaluación. No todos los parámetros han sido publicados o confirmados por los fabricantes, por lo que no debemos interpretar los espacios pendientes como valores equivalentes entre ambos equipos.
Hay una cuestión particularmente importante: cuando un fabricante informa un rendimiento mecánico del 96 %, debemos entender que se refiere a la transmisión mecánica correspondiente y no al rendimiento global del sistema eléctrico.
No significa que el conjunto formado por generador, rectificador, controladores, motores y hélices tenga una eficiencia del 96 %.
Cada etapa presenta sus propias pérdidas y todas deben incluirse en el balance energético.
Por eso, la selección definitiva no puede realizarse únicamente comparando los valores de potencia nominal.
Necesitamos verificar que los propulsores puedan entregar el empuje requerido en las condiciones de navegación previstas.
La importancia de seleccionar correctamente las hélices
Aunque los motores eléctricos constituyen el elemento central de esta comparación, no debemos perder de vista que la hélice es la encargada de transformar la potencia mecánica en empuje.
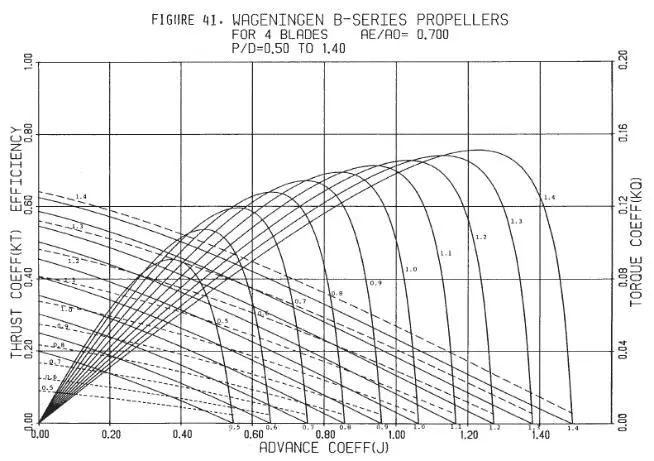
En capítulos anteriores de nuestra serie analizamos la selección de una hélice convencional para la embarcación, considerando una hélice de 26 pulgadas, cuatro palas y distintas relaciones de paso sobre diámetro (P/D).
En aquella oportunidad estudiamos parámetros hidrodinámicos como:
- El coeficiente de empuje (KT).
- El coeficiente de avance (J).
- El coeficiente de par (KQ).
- La relación paso/diámetro.
- El rendimiento propulsivo.
Estos parámetros son fundamentales para comprender cómo funciona una hélice y cómo interactúa con el agua.
Sin embargo, debemos tener presente que los propulsores tipo POD pueden incorporar hélices diseñadas específicamente para cada unidad.
Por lo tanto, no podemos trasladar automáticamente los resultados de la hélice convencional a los nuevos equipos.
La hélice de un POD debe analizarse considerando su diámetro, paso, número de palas, geometría, régimen de giro y condiciones de entrada del flujo.
También debemos estudiar su compatibilidad con la potencia y el par que puede desarrollar el motor eléctrico.
En definitiva, el objetivo no es instalar la hélice de mayor tamaño posible, sino encontrar una combinación equilibrada que permita absorber la potencia disponible y producir el empuje necesario sin sobrecargar el motor.
¿Cuánta energía eléctrica necesitamos?
Una vez identificadas las alternativas comerciales, debemos avanzar hacia uno de los aspectos más importantes del proyecto: determinar la energía eléctrica necesaria para alimentar los dos propulsores.
Recordemos que nuestra resistencia total estimada a 9 nudos es de 14 kN y que la potencia efectiva correspondiente es aproximadamente 64,8 kW.
Esta potencia representa el trabajo que debe realizarse sobre el agua para mantener la velocidad prevista.
Pero entre la energía eléctrica entregada por el sistema de generación y la potencia efectiva que finalmente recibe el agua existen diferentes etapas de conversión.
Por ejemplo, debemos considerar:
- Las pérdidas correspondientes a las hélices.
- El rendimiento de los motores eléctricos.
- Las pérdidas en los controladores electrónicos.
- Las pérdidas en los cables y elementos de distribución.
- Las pérdidas en los rectificadores.
- El rendimiento del generador eléctrico.
Cada uno de estos elementos reduce la energía disponible para la siguiente etapa.
Por lo tanto, si queremos obtener una potencia efectiva determinada, tendremos que generar una potencia eléctrica superior.
Para ilustrar este procedimiento podemos considerar una hipótesis preliminar de funcionamiento.
Si estimamos un rendimiento del 97 % para el conjunto de distribución eléctrica, un 98 % para los controladores y un 96 % para los motores eléctricos, obtenemos un rendimiento combinado aproximado del 91,3 % para esas tres etapas.
Estos valores son hipótesis de cálculo y no especificaciones confirmadas de los fabricantes.
Con ellos podemos observar que, para entregar aproximadamente 100 kW a los motores, necesitaríamos unos 109,5 kW en la entrada de esa cadena eléctrica.
A esto todavía debemos agregar las pérdidas del generador, del rectificador y de las hélices, según la arquitectura finalmente seleccionada.
Este ejemplo permite comprender por qué no debemos dimensionar el generador tomando simplemente la suma de las potencias nominales de los motores.
Debemos partir de la potencia realmente necesaria para la navegación y recorrer el sistema en sentido inverso, aplicando los rendimientos correspondientes.
¿Generador de corriente alterna o corriente continua?
Otra decisión que debemos resolver es qué tipo de generador utilizar.
A primera vista, podría parecer lógico seleccionar directamente un generador de corriente continua, dado que una de las alternativas que estamos evaluando utiliza alimentación CC.
Sin embargo, también existe la posibilidad de utilizar un generador trifásico de corriente alterna y posteriormente convertir su salida mediante un rectificador.
Esta segunda alternativa presenta algunas ventajas prácticas.
Los generadores trifásicos de corriente alternan son equipos ampliamente utilizados en instalaciones industriales y marinas. Existe una oferta comercial importante y diferentes posibilidades de configuración.
Además, permiten trabajar con sistemas de generación y distribución eléctrica de corriente alterna, que pueden resultar convenientes cuando la embarcación dispone de otros consumidores eléctricos.
La arquitectura que estamos considerando como referencia es la siguiente:
Motor diésel → Generador trifásico de CA → Rectificador → Bus de CC → Controladores → Propulsores eléctricos.
El rectificador debe seleccionarse de acuerdo con la tensión, la corriente y la potencia requeridas por los equipos.
En nuestro caso, debemos prestar especial atención a las tensiones de alimentación declaradas por cada fabricante.
El JOOOL PowerPOD50 utiliza una solución OneBox cuya alimentación contempla corriente alterna de 360 a 480 V, mientras que la alternativa Kumpen DC75 requiere una alimentación de corriente continua dentro de un rango de 300 a 800 V.
Por lo tanto, no podemos asumir que ambos equipos se conectarán directamente a una misma instalación sin verificar previamente sus requisitos eléctricos y la compatibilidad de sus controladores.
Esta cuestión será determinante para definir la arquitectura final.
¿Qué potencia deberá desarrollar el motor diésel?
Una vez que conozcamos la potencia eléctrica necesaria, podremos determinar la potencia mecánica que deberá entregar el motor diésel.
Para ello tendremos que considerar el rendimiento del generador, las pérdidas del rectificador y las necesidades de alimentación de los restantes componentes.
Como referencia de cálculo, si necesitáramos entregar 110,1 kW de corriente continua y suponemos un rendimiento del 98 % para el rectificador, la potencia de corriente alterna requerida sería:
PCA = 110,1 / 0,98
PCA ≈ 112,35 kW
Esto significa que el generador deberá entregar aproximadamente 112,35 kW eléctricos para satisfacer esa demanda, sin considerar todavía otros consumos auxiliares.
Si incorporamos un margen ilustrativo del 15 %, la potencia nominal de generación se situaría alrededor de los 130 kWe.
Este resultado es preliminar y no representa todavía la selección definitiva del generador.
Posteriormente tendremos que considerar su rendimiento, el factor de potencia, las condiciones de trabajo, la temperatura ambiente, la ventilación, la refrigeración y las características del motor diésel que lo accionará.
También deberemos evaluar si queremos disponer de baterías para almacenar energía eléctrica y atender determinados consumos durante períodos en los que el generador no esté funcionando a plena carga.
En consecuencia, la potencia que deberá desarrollar el motor diésel será superior a la potencia eléctrica que entregue el generador, debido a las pérdidas propias de la conversión de energía mecánica en eléctrica.
Este será uno de los próximos cálculos de nuestro proyecto.
Ventajas y desventajas de la propulsión diésel-eléctrica
Como cualquier solución de ingeniería, este sistema presenta ventajas y limitaciones que debemos evaluar antes de tomar una decisión definitiva.
Ventajas
Una de las principales ventajas es la flexibilidad en la distribución de los componentes.
El motor diésel y el generador no necesitan estar ubicados directamente sobre la línea de propulsión. Esto permite distribuir los equipos de acuerdo con las necesidades de habitabilidad, mantenimiento y arquitectura interior.
Otra ventaja es la posibilidad de controlar independientemente los dos motores eléctricos.
Esto permite regular el empuje de cada propulsor y disponer de diferentes configuraciones de funcionamiento.
También podemos destacar la ausencia de una transmisión mecánica convencional larga entre el motor principal y las hélices. Los propulsores integrados pueden simplificar determinados elementos de la instalación.
Además, el sistema permite integrar otros consumidores eléctricos y, eventualmente, fuentes complementarias de generación, como paneles solares o aerogeneradores.
La posibilidad de incorporar baterías también abre nuevas alternativas para administrar la energía a bordo.
Desventajas
La principal desventaja es la existencia de pérdidas adicionales durante las diferentes conversiones de energía.
En una transmisión mecánica convencional, la energía del motor diésel llega a la hélice mediante una cadena relativamente directa.
En cambio, en un sistema diésel-eléctrico debemos convertir energía mecánica en eléctrica y posteriormente volver a transformarla en energía mecánica.
Cada conversión introduce pérdidas.
También debemos considerar el costo de adquisición de los equipos eléctricos, los controladores, el generador y los sistemas de protección.
La instalación requiere conocimientos específicos de ingeniería eléctrica y electrónica de potencia.
Por otra parte, el peso y el volumen de los componentes pueden resultar importantes, especialmente cuando debemos incorporar generadores, rectificadores, equipos de refrigeración y eventualmente baterías.
Finalmente, la autonomía dependerá de la capacidad de almacenamiento de combustible y del consumo del motor diésel trabajando a los regímenes de carga previstos.
Por lo tanto, la propulsión diésel-eléctrica no debe considerarse automáticamente más eficiente que una convencional. Su conveniencia dependerá de las características particulares de la embarcación y del perfil de navegación previsto.
Conclusiones
La evaluación de los propulsores eléctricos tipo POD de JOOOL y Kumpen nos permite incorporar una alternativa interesante al diseño de nuestro velero oceánico.
La posibilidad de utilizar dos unidades independientes ofrece ventajas relacionadas con la distribución del empuje, la maniobrabilidad y la organización de la instalación propulsora.
Sin embargo, la selección definitiva dependerá de verificar que los equipos puedan proporcionar el empuje necesario para vencer una resistencia total estimada de 14 kN a nuestra velocidad de referencia de 9 nudos.
También debemos resolver una cuestión fundamental: determinar cuánta energía eléctrica necesitamos y qué potencia deberá desarrollar el motor diésel para generarla.
En este proceso será indispensable considerar las pérdidas de cada etapa, desde la generación eléctrica hasta la transformación final de energía en empuje.
Nuestro propósito es desarrollar un sistema equilibrado, técnicamente justificable y compatible con las características particulares de la embarcación.
Porque diseñar una embarcación no significa simplemente seleccionar componentes comerciales. Significa comprender las necesidades del proyecto, analizar las alternativas disponibles y verificar que todos los sistemas puedan funcionar correctamente de manera integrada.
Seguimos avanzando con el diseño de nuestro velero oceánico.
Sobre esta serie
Este artículo forma parte de la serie Velero Oceánico, un proyecto de diseño naval desarrollado paso a paso, en el que analizamos las decisiones técnicas que intervienen en el desarrollo de una embarcación destinada a la navegación oceánica.
En Diseño Naval Amateur compartimos conocimientos, cálculos, criterios de selección y experiencias para acercar el diseño y la construcción de embarcaciones a quienes desean desarrollar sus propios proyectos.
Te invitamos a seguir la serie, participar con tus comentarios y acompañarnos en las próximas etapas de este proyecto.
Si deseas profundizar estos conocimientos, te invito a ver los Cursos disponibles en este sitio web: CURSOS ONLINE

